单元七
第26课 模拟小车避障
一、任务目标
理解避障是感知到障碍后改变运动:停下或转向,而不是继续直行;能根据距离或开关量切换行为。
二、我们要学什么
- 学习要点:模拟小车避障|感知后转向
- 本课过关:能完成:说出有障碍时应改动作;载入体验程序,指出接近障碍后停止或转向;障碍消失后可恢复直行。
- 示例对齐:体验题对应 「教育部教学指南改进版/六年级/11-4-2 小车避障」;完整代码对应 「教育部教学指南改进版/六年级/11-4 模拟小车避障演示」。
三、本节要点
本课要认识感知后执行。重难点是先读传感,再决定走还是让。要点对齐「模拟小车避障|感知后转向」。
1读场景明确真实任务
2对要点模拟小车避障|感知后转向
3载入运行官方积木/代码
四、解题思路
任务:接近障碍时停止或转向。请分清传感输入与运动输出。
本课主要用到:距离或开关传感、彩屏或灯。
- 1明确任务「有障则让」:无障直行,有障改变动作。
- 2读取传感,用阈值或开关判断,再切换行为。
- 3模拟有障与无障,对照两种输出。
流程示意(可对照左侧文字)
五、图形块功能讲解
下面只列出本课首次出现的 Mixly 图形块(真积木截图)。已在前面课讲过的不再重复;先认新块,再点「载入」对照拖搭。
| 图形块 | 分类 | 作用 | 本课用法 |
|---|---|---|---|
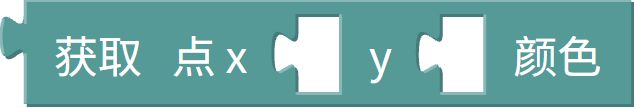 | 板载显示 | 读取彩屏指定坐标点的颜色,用来判断前方是否碰到障碍。 | 小车前进时检测前方像素;有颜色则视为遇障。 |
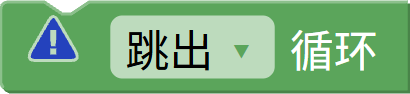 | 控制 | break 结束循环,或 continue 进入下一轮。 | 检测到障碍后跳出前进循环,模拟停下或转向。 |
六、知识点讲解
避障是感知—判断—执行:读距离或开关,超过阈值则停止或转向。本课先感知后动作。阈值决定多近才让。
先弄清:什么算障碍、然后做什么;再进练习对照避障。
七、编程练习
点「载入」打开 MixVM(board=sant_design)。默认图形化积木;起步程序与积木均来自 MixGo Sant 官方示例。在 Mixly 工具栏点「运行 / 停止」,「检查」做关键字核对。请先读本页「四、解题思路」与「五、图形块功能讲解」,再点载入。
官方示例:11-4-2 小车避障.mix。载入后运行。
正在载入编程环境
正在载入 MixGo SANT 仿真编程环境…
八、课堂练习
先完成两道正误判断,再做其余题目;选出后点「检查」。
判断:先感知后动作。阈值决定多近才让。
判断:避障可以不读取距离,只要定时左转即可。
模拟避障的正确顺序是?
距离小于阈值时,小车应?
障碍很远就转向,可能是?
九、本节小结
本课主题是避障:感知到障碍后停止或转向。先读传感,再改运动。