单元四
第16课 外接双红外测距-单探头倒车雷达模拟
知识点:外接双红外测距;外接双红外测距-单探头倒车雷达模拟
建议先修:第15课(卡住时先回去过一遍)。

外接双红外测距:对照十学期兴趣课程示例,在自强板上完成输入—计算—输出。
一、任务目标
用红外测距做成倒车提示,靠近时蜂鸣更急,屏上显示读数。
二、我们要学什么
- 学习要点:红外测距声|读数越大响得越密
- 本课过关:能完成:说出红外测距声就是读数大于 10000 才发声,读数越大间隔越短;载入编程体验,指出只用引脚 13,时长和间隔都是 6000000 除以读数,并显示这个读数;再运行完整程序,指出两路只要有一路大于 10000 就按较大的那个读数发声,彩屏同时显示两个数。
- 示例对齐:编程体验对应
4-4-1 外接双红外测距-单探头倒车雷达模拟.mix;完整程序对应4-4-2 外接双红外测距-双探头倒车雷达模拟.mix。
三、本节要点
本课要利用双红外测距认识红外测距声:读数越大,6000000 除以读数得到的间隔越短。重难点是分清两套——编程体验单路;完整程序两路取较大值,并同时显示两个读数。要点对齐「红外测距声|读数越大响得越密」。
四、解题思路
任务:利用双红外测距,用两套程序认识红外测距声。编程体验只看引脚 13;完整程序两路取较大值发声,并显示两个读数。请对照蜂鸣器和彩屏。
本课主要用到:双红外(引脚 13、14);蜂鸣器;彩屏 TFT。
- 1利用双红外测距,靠近探头,听声音疏密并看读数。
- 2读取模拟值。大于 10000 才发声。
- 3发声时长和间隔都用 6000000 除以读数。
- 4编程体验只用引脚 13,并显示这个读数。完整程序两路有一路大于 10000 就按较大值发声,屏上显示两个数。
- 5完成补全与从头编写,并对照现象。
流程示意
五、图形块功能讲解
下面只列出本课首次出现的 Mixly 图形块(真积木截图)。已在前面课讲过的不再重复;先认新块,再点「载入」对照拖搭。
| 图形块 | 分类 | 作用 | 本课用法 |
|---|---|---|---|
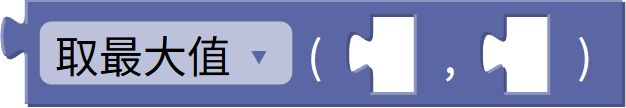 | 数学 | 本课程序中用到的积木,载入后可在工具箱中对照名称查看。 | 完整程序在两路都读完后取较大值,作为 6000000 除法的分母。 |
六、知识点讲解
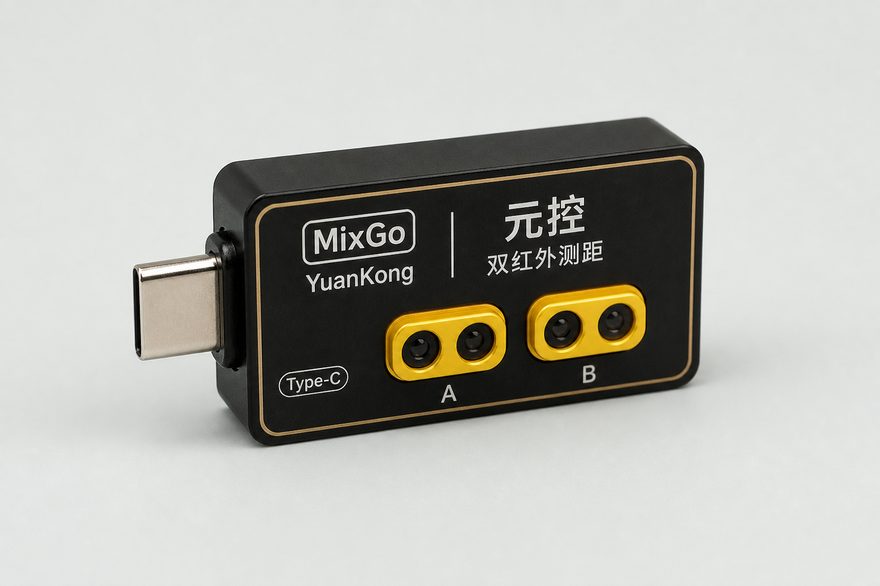
外接双红外测距有 A、B 两个探头,靠近时模拟读数变大。本课用单探头模拟倒车提示:距离越近提示越急。
先弄清:距离越近提示越急;读数是估计值,受角度影响。
七、编程练习
点「载入」打开 MixVM(board=sant_design)。默认图形化积木;起步程序与积木均来自 MixGo SANT 十学期兴趣课程/学期8。若题目带外设 design,载入时会自动导入接线。在 Mixly 工具栏点「运行 / 停止」,「检查」做关键字核对。请先读本页「四、解题思路」与「五、图形块功能讲解」,再点载入。
十学期兴趣课程:4-4-1 外接双红外测距-单探头倒车雷达模拟.mix。载入后运行。
正在载入编程环境
正在载入 MixGo SANT 仿真编程环境…
八、课堂练习
先完成两道正误判断,再做其余题目;选出后点「检查」。
判断:编程体验两路都会发声,并同时显示两个读数。
判断:完整程序两路只要有一路大于 10000,就按较大的读数发声。
本课说的「红外测距声」指的是?
编程体验和完整程序的主要差别是?
运行完整程序,两路读数都很小时应看到?
九、本节小结
本课认识红外测距声:读数越大响得越密。编程体验只用引脚 13;完整程序两路取较大值发声,并显示两个数。