四、可靠应用
第16课 人脸识别舵机开门定时回位

一、任务目标
理解定时回位,能说出 2 秒出现在哪一题。
二、我们要学什么
- 学习要点:识别通过后先开门,再决定何时回位
- 本课过关:能指出体验是定时 2 秒回位;距离>10 才关是完整代码。
- 示例对齐:体验题对应 「4-4-1 人脸识别舵机开门定时回位」;完整代码对应 「4-4-2 人脸识别舵机开门检测回位」。
三、本节要点
上电完整代码先把舵机写到 0°。课堂识别不等于真实门禁。
1读场景明确真实任务
2对要点识别后舵机开门再定时关
3载入运行兴趣课程积木/代码
四、解题思路
- 输入:人脸结果数据包;完整代码另用超声波。
- 输出:舵机角度。
- 生活对照:门开一会儿自动关,或等人走远再关。
- 验证现象:是否通过为真,舵机到 90°,约 2 秒后回 0°。
本课主要用到:物联网平台、舵机;完整代码另用超声波。
- 1订阅人脸结果并喂狗。
- 2是否通过为真则转到 90°。
- 3体验延时 2 秒再转回 0°。
- 4完整代码循环等到距离大于 10。
流程示意(可对照左侧文字)
五、图形块功能讲解
下面只列出本课首次出现的 Mixly 图形块(真积木截图)。已在前面课讲过的不再重复;先认新块,再点「载入」对照拖搭。
| 图形块 | 分类 | 作用 | 本课用法 |
|---|---|---|---|
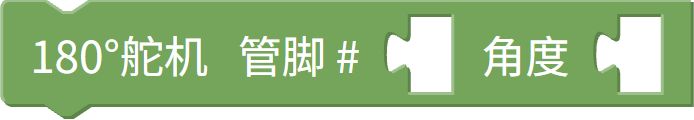 | 板载执行 | 把舵机转到指定角度。 | 体验:脚 3 先 90° 再 0°。 |
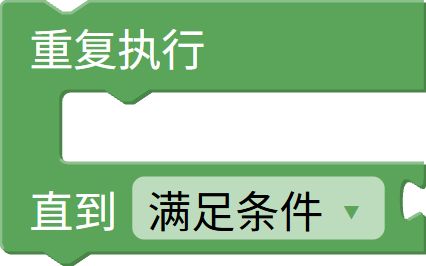 | 控制 | 先跑一遍循环体,再根据条件决定是否继续。 | 完整代码等到 checkdist()>10。 |
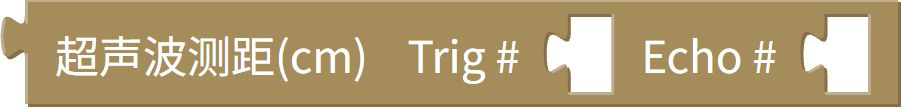 | 板载传感 | 读取障碍物距离(厘米)。 | 完整代码 Sonar(1,2)。 |
六、知识点讲解
定时回位。体验不测距离;超声波在完整代码,接脚 1 和 2。90°:开门。0°:关上。>10:完整代码认为人已离开。
对照与过关:能说出 2 秒出现在哪一题。先弄清本课输入与输出,再进编程练习对照现象。
七、编程练习
点「载入」打开 MixVM(board=mini_design)。默认图形化积木;起步程序与积木均来自 MixGo MINI 兴趣课程/学期6。在 Mixly 工具栏点「运行 / 停止」,「检查」做关键字核对。请先读本页「四、解题思路」与「五、图形块功能讲解」,再点载入。
兴趣课程:4-4-1 人脸识别舵机开门定时回位.mix。载入后运行。
正在载入编程环境
正在载入 MixGo MINI 仿真编程环境…
八、课堂练习
先完成两道判断题,再完成选择题;全部选定后点「检查」。
判断:体验用超声波距离大于 10 才把舵机转回 0°。
判断:识别通过后先把舵机写到 90°。
体验开门后等待多久回位?
完整代码超声波接在?
九、本节小结
本课主题是舵机开门回位:识别通过后先开门,再决定何时回位。体验程序定时约 2 秒回位;完整程序距离大于 10 才关门回位。