二、红外探秘
第6课 红外探秘-单传感器挥手速度测试

一、任务目标
完成「单传感器挥手速度测试」:运行后输入能触发、输出变化别人一眼能看懂。
二、我们要学什么
- 学习要点:用一只红外传感器估挥手速度
- 本课过关:能完成:挥手快慢不同时,屏上速度或时间结果不同。
- 示例对齐:体验题对应 「2-2-1 红外探秘-单传感器挥手速度测试」;完整代码对应 「2-2-2 红外探秘-单传感器接近速度测试」。
三、本节要点
抓住能力点:「用一只红外传感器估挥手速度」。上一课只问「有没有靠近」;本课问「挥得有多快」,仍只用一只传感器。
1看任务挥手快慢
2抓关键遮挡起止算间隔
3验现象快挥间隔更短
四、解题思路
关键能力「用一只红外传感器估挥手速度」。可对照:在感应器前快速挥手和慢慢挥手,设备给出不同的速度读数。 通道:输入=同一只红外传感器上,靠近事件的时间间隔,输出=彩屏上的速度或用时。成功时应见:快挥和慢挥结果是否不同。
本课主要用到:彩屏 TFT。
- 1记录红外被挡住的开始和结束时刻。
- 2用时间间隔估速度:挥得快间隔短。
- 3仍用单只传感器,不要做成双向统计。
- 4快挥、慢挥各试,结果应不同。
解题流程(只留关键词)
五、图形块功能讲解
下表是本课新出现的图形块。旧块不重复讲解;认完再点「载入」到工具箱核对。
| 图形块 | 分类 | 作用 | 本课用法 |
|---|---|---|---|
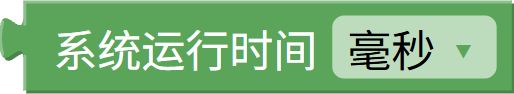 | 控制 | 读取开机以来的毫秒数,用于计时、测反应。 | 本课里用它做:读取开机以来的毫秒数,用于计时、测反应。载入后按名称在工具箱核对。 |
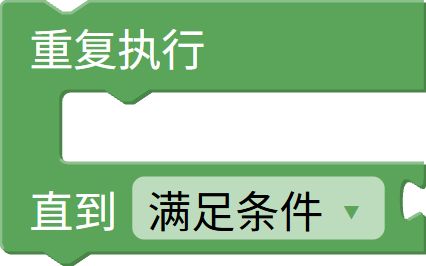 | 控制 | 先跑一遍循环体,再根据条件决定是否继续。 | 搭积木时靠它完成:先跑一遍循环体,再根据条件决定是否继续。载入后对照截图找块。 |
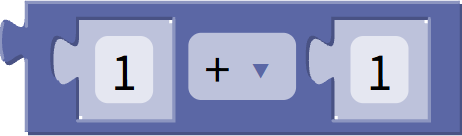 | 数学 | 加、减、乘、除等运算。 | 本课里用它做:加、减、乘、除等运算。载入后按名称在工具箱核对。 |
六、知识点讲解
挥手测速:记录红外被挡住的起止时刻,间隔越短速度越快。过关看快挥、慢挥结果不同。
先对照屏幕/灯/声:快挥和慢挥结果是否不同。再故意快挥一次、慢挥一次做对比。
七、编程练习
先点「载入」进入 MixVM(board=sowl_design)。默认积木模式;程序来自 MixGo SOWL 六学期兴趣课程/学期3。若题目标了 design 外设,接线会一并导入。在 Mixly 里「运行 / 停止」,需要时点「检查」。动手前请看本页第四节和第五节。
六学期兴趣课程:2-2-1 红外探秘-单传感器挥手速度测试.mix。载入后运行。
正在载入编程环境
正在载入 MixGo SOWL 仿真编程环境…
八、课堂练习
前两题是判断,后面是选择;选定答案后点击「检查」。
判断:挥得快和挥得慢,屏上结果完全一样。
判断:按本课过关来核对:快挥、慢挥各一次,看速度或用时是否有差别。
挥手测速依靠?
验证必须对比?
本课还没做成?
九、本节小结
带走一句:已经能按「用一只红外传感器估挥手速度」做出对应现象。